EN
アプリケーションに適したマシンビジョン用照明の選び方
カメラが検査できるのは、実際に受光した画像だけです。そのため、 機械視光 照明は検査システムの機能的構成要素であり、単なる付属品ではありません。適切な照明により、注目対象の特徴を背景から明確に分離できます。一方、不適切な照明では、傷が見えなくなったり、コードが消えてしまったり、安定した部品が一見ばらつきがあるように見えたりします。照明の選定は、カタログにある形状から始めるのではなく、まず欠陥の種類、被写体の表面状態、搬送動作、およびカメラの配置(幾何学的条件)を考慮して始めましょう。
この手順を用いて、実機評価(ベンチテスト)に入る前に 機械視光 照明の候補を絞り込みます。特に、被写体が反射性・曲面・移動中・あるいは周囲の照度変化の影響を受ける場合に有効です。
1. マシンビジョン用照明を選定する前に、検査対象の特徴を明確に定義する
システムが識別しなければならない対象を正確に記述してください。たとえば、部品の欠落、印刷文字、盛り上がりエッジ、へこみ、色の違い、表面の傷などです。次に、抑制すべき要素を定義します。背景のテクスチャ、映り込み(グレア)、影、油膜、周辺の構造物などです。有効な受入基準の例は次のとおりです。「検出対象となる特徴は、カメラおよび検査アルゴリズムが、通常のばらつきからそれを明確かつ再現性よく分離できるだけのコントラストを生じさせる必要がある。」
また、視野(FOV)、作業距離、部品の向き、ライン速度、カメラの露出時間、レンズの絞り値、周囲光の条件も文書化してください。これらの情報をあらかじめ把握しておくことで、「必要なコントラストをカメラに提供できないほど明るい照明を選んでしまう」というよくある誤りを防げます。 機械視光 照明がカメラに十分なコントラストを届けられない場合です。
2.照明の幾何学的配置を、対象表面および欠陥の種類に合わせる
照明角度は、単純な明るさ(輝度)よりも通常重要です。以下の基本的な選択肢から始め、その後、良品および不良品の実画像で検証してください。
- 正面照明(ブライトフィールド)または方向性照明: バー状の照明やリング状の照明は、エッジ、テクスチャ、特徴的な形状に対して、予測可能な方向性を持つコントラストを生み出します。光沢(グレア)が特徴をかくしてしまう場合は、照明角度を調整してください。
- 暗視野照明: 低角度・なぞり照射(グレージング)は、傷、盛り上がり、エッジ、微粒子などの特徴がカメラ方向へ光を散乱させるため、これらを際立たせます。表面欠陥検査の初期試行として非常に有効です。
- 拡散照明: ドーム型、トンネル型、その他の拡散配置は、単一の反射が支配的になるのを抑えます。光沢のある部品、反射率が混在する部品、あるいは曲面を持つ部品では、直射照明によって不安定なホットスポットが発生しやすいため、こうした拡散照明は検討すべき第一選択肢となります。
- バックライト: シルエット、穴、隙間、外形輪郭、または存在/非存在の判定が重要である場合に、バックライトを使用します。印刷面の細部を確認する目的では、通常バックライトは第一選択とはなりません。
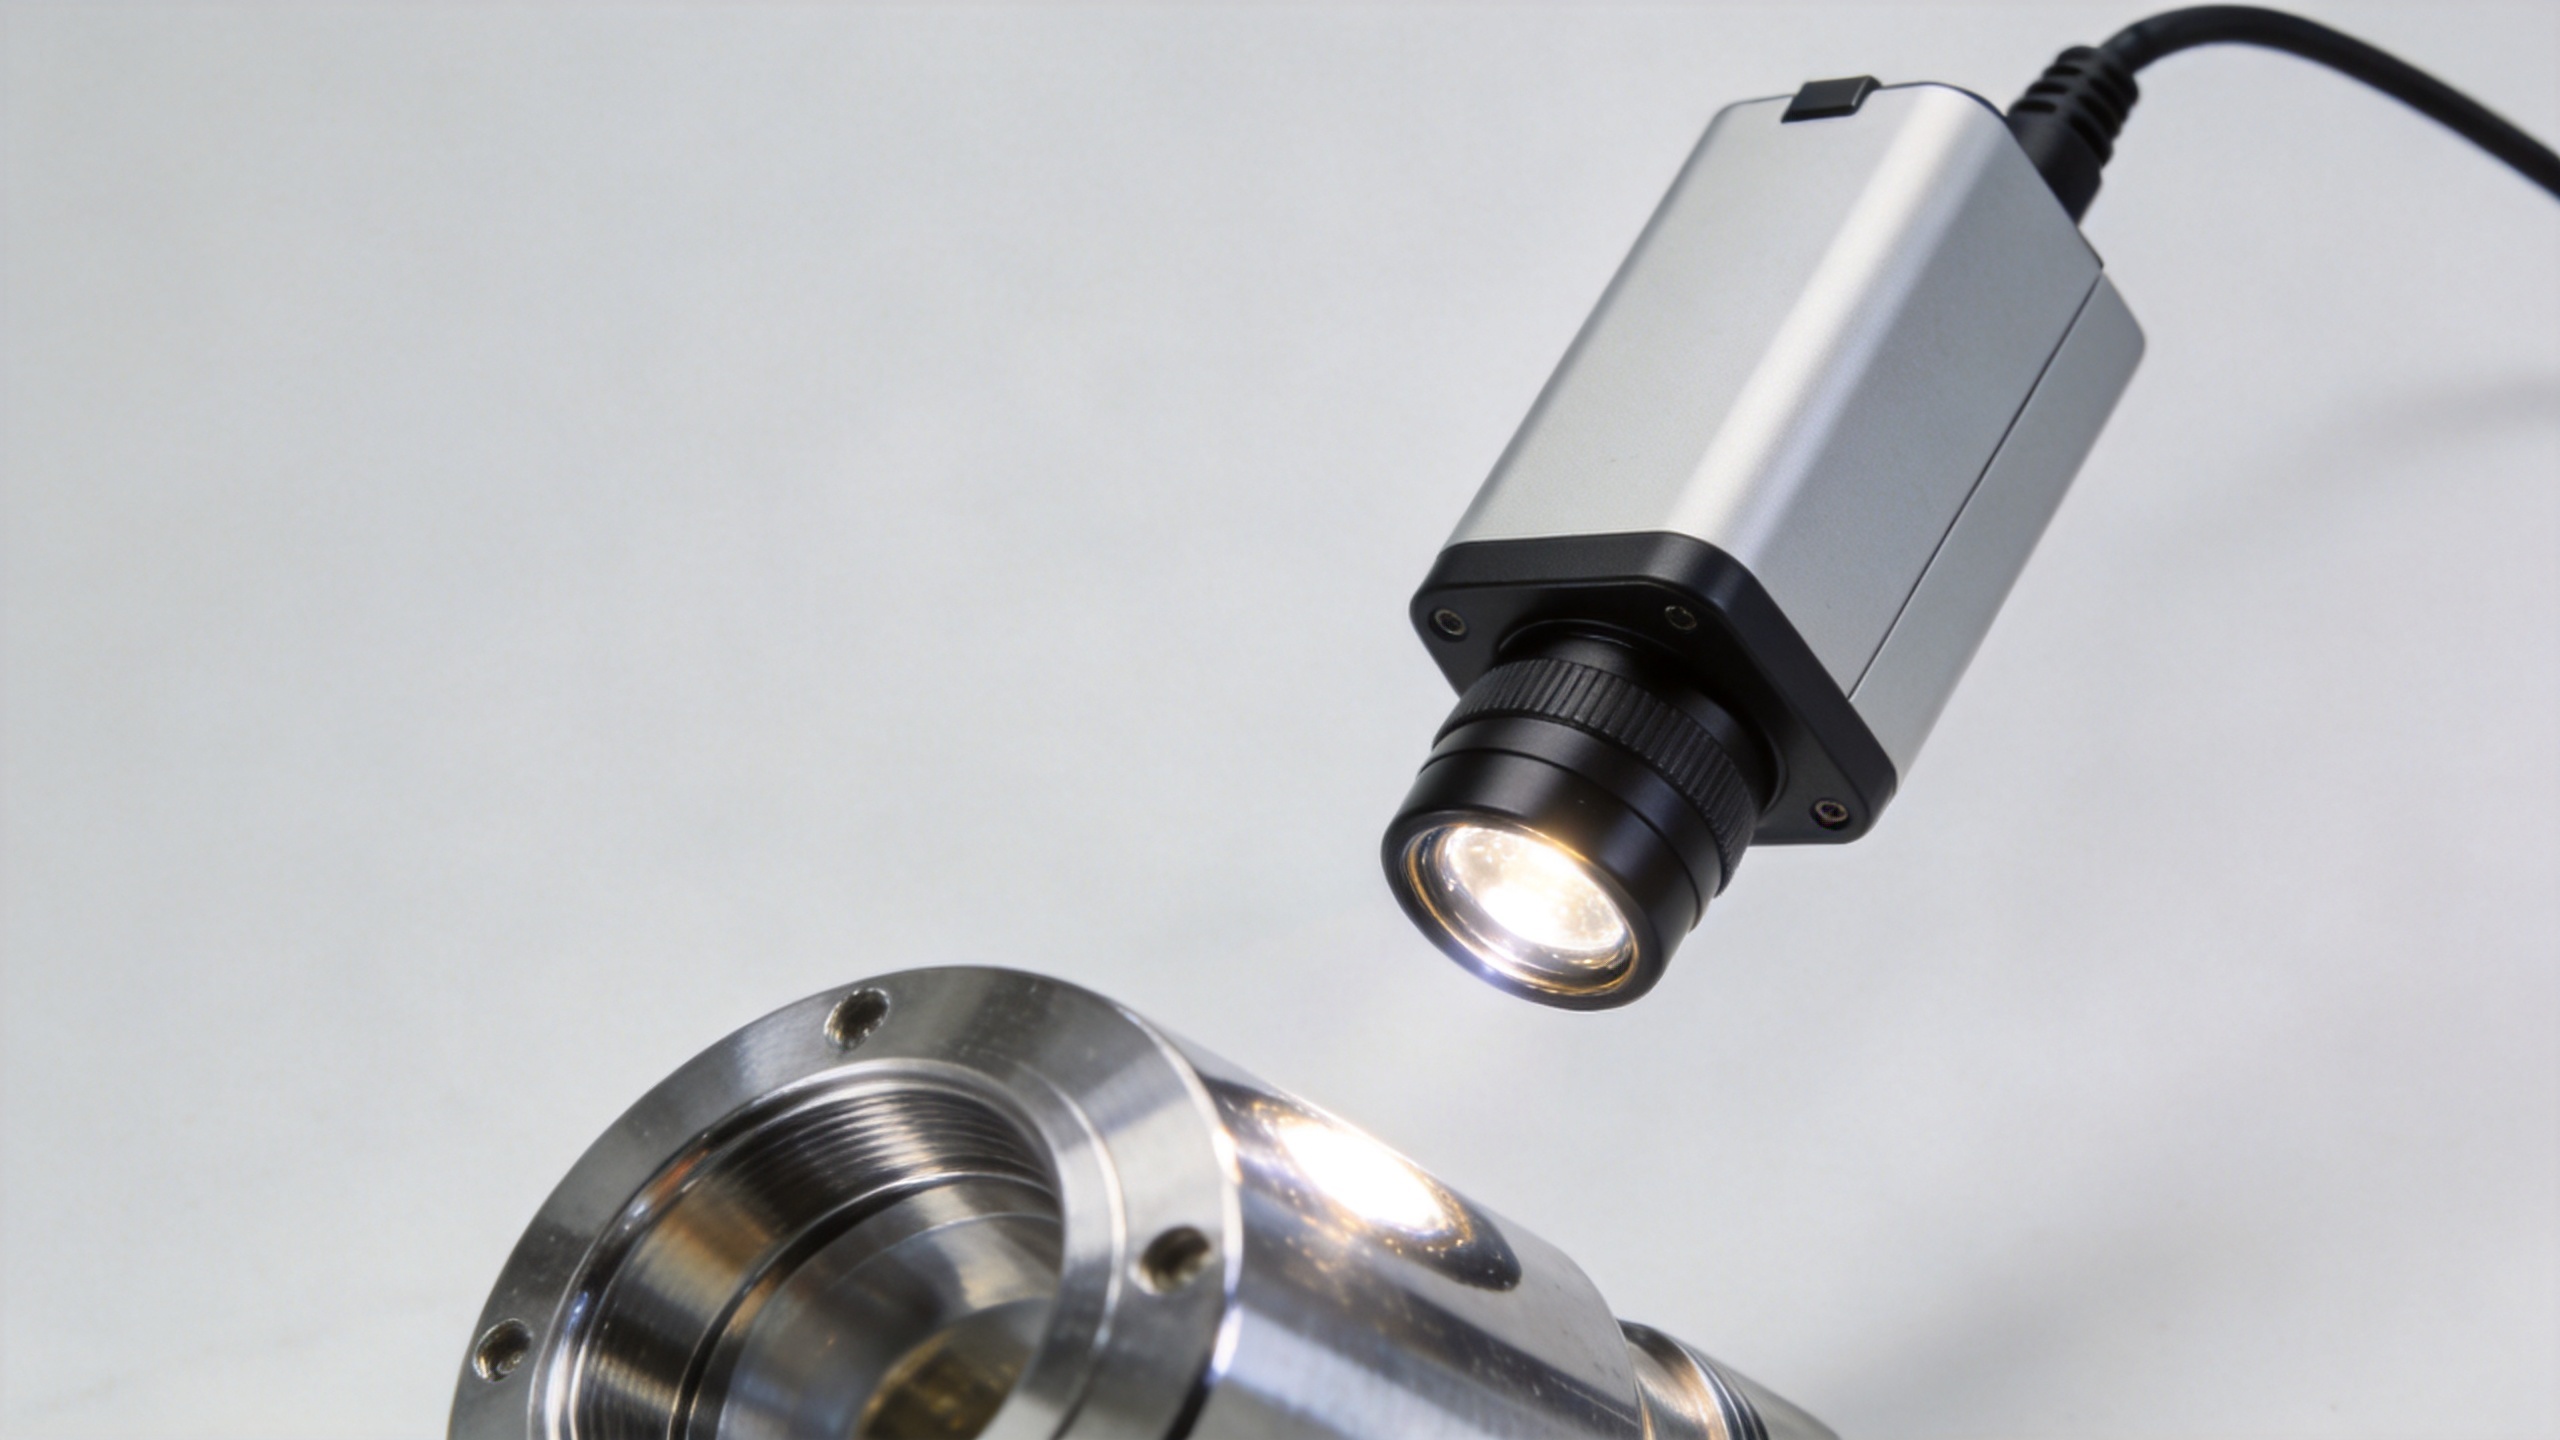
- 同軸照明: 比較的平らで反射性の高い対象物に対しては、同軸照明を用いると光学軸上に制御された反射光を得られ、特定の平面的なマーキングやテクスチャの違いを明瞭に可視化できます。
これらのカテゴリを保証と見なさないでください。研磨済み部品の場合、ある欠陥には拡散光が必要であり、別の欠陥には低角度光が必要になることがあります。実際の量産用素材、仕上げ、および欠陥サンプルを用いて、A/B画像比較試験を実施してください。 機械視光 実際の量産用素材、仕上げ、および欠陥サンプルを用いて、A/B画像比較試験を実施してください。
3.画像コントラストのための色および波長の選択
色の再現が必須の場合は、白色光が実用的な基準となりますが、単色光による照明はグレースケール検査を簡素化できます。目的は、見た目が美しい色を選ぶことではなく、対象の特徴とその周囲との間に、カメラ応答において有用な差異を生み出すことです。
例えば、カラーラベル、インク、またはコーティングは、赤色、青色、緑色、赤外線、紫外線などの異なる波長の光照射下で、まったく異なる応答を示すことがあります。適切なフィルターを備えたモノクロカメラを用いることで、不要なスペクトル成分をさらに低減できます。赤外線(IR)や紫外線(UV)を検討される場合は、カメラの感度、レンズの透過率、安全要件、および製造現場の環境を、導入前に必ず確認してください。HIFLYのアクティブ可変ライブラリでは、標準の白色光源では目的の特徴を十分に分離できない場合に、赤外線、紫外線、あるいは狭帯域可視光など、波長に特化した照明オプションが有効であることが実証されています。
4.照射範囲、均一性、作動距離の算出
A機械視光 実際の取付距離において、被写体の視野全体を確実にカバーする必要があります。これは、単に部品の公称サイズだけを基準にするものではありません。取付距離を大きくすると物理的なクリアランスは向上しますが、その分照射範囲が変化し、対象物への照度が低下する可能性があります。また、光学系の幾何学的配置によって、視野全体(隅々を含む)にわたって滑らかで実用可能な照射領域が得られるかどうかを確認してください。
製造現場で使用されるカメラおよび露出設定を用いて、照度の均一性を評価してください。画像の中心部は許容範囲内でも、周辺部が暗い場合、しきい値のドリフト、誤検出(ファルスリジェクト)、あるいは追加の画像処理負荷が生じる可能性があります。ブラケット、ガーディング、レンズハウジング、および周囲光による影響を防ぐための遮光措置などに必要な余裕を確保してください。
5. 動作モードは対象物の動きに応じて連続点灯またはストロボ点灯から選択します
静止または低速の対象物には、シンプルで十分な連続点灯モードが適しています。高速で移動するコンベア上の対象物には、カメラの露出と同期したストロボ点灯が有効です。 機械視光 この場合、短時間で高強度の光パルスを照射することで、動きを「止め」たような鮮明な画像を得られます。照明装置、コントローラー、カメラのトリガー、および露出時間は、すべてタイミングの連鎖として一体的に評価する必要があります。
サプライヤーに、許容される動作モード、パルス幅、デューティ比の制限、トリガーインターフェース、および熱管理に関するガイドラインを確認してください。高電流ストロボ点灯は単に「明るさを増す」ものではなく、許容されるオーバードライブはデューティ比や放熱性能などの要因に大きく依存します。その確認は、短時間のデモンストレーションだけでなく、実際の代表的な生産サイクルを通じて行う必要があります。
6.コントローラーとの互換性および環境条件の確認
製品出荷前に、照明器具とコントローラー間の電気的互換性(入力電圧・電流、コネクタ形状、調光方式、トリガーロジック、極性など)を確認してください。また、アプリケーションで必要となるタイミング精度および光度再現性が、当該コントローラーでサポートされているかも確認してください。保守作業後にシステムを元通りに復元できるよう、確立済みの正常な設定値を記録しておいてください。
熱、振動、粉塵、洗浄環境、および設置可能なスペースを考慮してください。使用環境が過酷な場合は、選定したエンクロージャの保護等級や取付方法が適切かどうか確認してください。標準的な照明の形状や波長を検査条件に合わせて調整する必要がある場合、HIFLY社が文書化した製品開発能力およびアプリケーションに特化した推奨サポートが有効です。
7.実際の生産に近い条件で画像試験を行い、選定を検証する
カタログではなく、実際に得られた画像に基づいて最終的な選定を行ってください。正常品、既知の欠陥品、想定される表面仕上げのばらつき、および最も高速なライン速度を想定した条件下でテストします。信号対雑音比の分離性、グレアの安定性、露出余裕、誤検出(偽陽性)の発生状況を比較検討します。また、装置が十分に暖機運転された後の画像も確認してください。温度変化や取付状態の変化が再現性に影響を与える可能性があるためです。
- カメラ、レンズ、視野角、作業距離を、計画している設置条件にできるだけ近づけて設定してください。
- 表面が反射性である場合、または欠陥が微細な場合は、少なくとも2種類の照明配置で試験を行ってください。
- 波長の変更は、材質やマーキングが異なる応答を示す可能性がある場合にのみ試してください。
- 実際の生産速度で、連続点灯およびストロボ点灯のタイミングを検証してください。
- 代表的な画像および承認済みコントローラ設定を、検査仕様書とともに保存してください。
実用的な機械視覚用照明選定チェックリスト
| 質問 | 確認項目 |
|---|---|
| 何を見分ける必要がありますか? | 欠陥、マーキング、エッジ、色、輪郭、または有無の判定基準。 |
| どの表面を検査しますか? | 光沢、曲率、テクスチャ、透明度、およびロット間で想定されるばらつき。 |
| どの照明配置がコントラストを生み出しますか? | 方向性、暗視野、拡散、バックライト、または同軸の試験画像。 |
| 検出対象は移動していますか? | 露光時間、運動ぼけ、トリガタイミング、ストロボのデューティ比。 |
| 信頼性が確保されますか? | 照射範囲、均一性、発熱、コントローラとの互換性、取付け方法、周囲光。 |
試験を制御された比較へと変える
すべての候補に対して短いテスト記録を作成する 機械視光 候補ごとに、同一の良品および不良品サンプルを、カメラ設定を変更せずに撮影し、それぞれの 機械視光 特徴コントラスト、グレア、照射範囲、タイミング余裕を評価する。これにより、 機械視光 判断を主観的ではなく、追跡可能な形にする。
2つのオプションが似ている場合、一度に1つの変数だけを変更してください。露出を変更する前に角度を比較し、検査閾値を変更する前に波長を比較します。選択した 機械視光 は、部品の通常のばらつきおよび現実的な位置ずれが生じた後でも、対象の特徴を確実に検出できる必要があります。 機械視光 は、部品の通常のばらつきおよび現実的な位置ずれが生じた後でも、対象の特徴を確実に検出できる必要があります。
設定は、ブラケットの設置位置、コントローラの設定、カメラのパラメータ(レシピ)を写真で記録して保管してください。この基準となる設定情報があれば、保守作業後に技術者がシステムを元通りに復元できます。新しい材質や表面仕上げが導入された場合は、既存の設定が引き続き有効であると安易に判断せず、改めて 機械視光 の試験を実施してください。 機械視光 の試験を実施してください。
多工程検査では、各 機械視光 に明確な役割を定義してください。例えば、ある 機械視光 は表面の傷を検出する一方で、別の 機械視光 にすべての特徴検出を任せるよりも、より信頼性の高い画像を得ることができます。
最終的な結論
選択する 機械視光 コントラストエンジニアリングのタスクです。まず、検出したい特徴から始め、照明の配置(入射角・反射角・影の制御)を工夫してコントラストを確保します。その後、実際の画像を用いて、波長・照射範囲・タイミング・熱的制限の各条件を確認します。体系的な試行を行うことで、本来は照明に起因する問題をソフトウェアの不具合と誤認して対応してしまうリスクを低減できます。特殊な表面状態・高速搬送・特殊波長を扱うアプリケーションでは、早期に照明の専門家を交え、代表的な部品および欠陥サンプルを持ち込んで協議することをおすすめします。