EN
Ile kamer przemysłowych może wspierać jeden host w systemie wizyjnym?
W nowoczesnych systemach widzenia ustalenie, ile kamer może wspierać pojedynczy host (np. komputer lub serwer), jest kluczowe dla projektowania systemu, skalowalności i optymalizacji kosztów. Odpowiedź zależy od wielu wzajemnie powiązanych czynników, w tym możliwości sprzętowych, efektywności oprogramowania, specyfikacji przemysłowych kamer oraz wymagań aplikacyjnych. W niniejszym artykule omówiono te kluczowe zmienne i przedstawiono ramy do oszacowania pojemności kamer w systemie widzenia.
1. Komponenty sprzętowe i ich wpływ
Sprzęt hosta stanowi podstawę wsparcia dla kamer, przy czym dwa kluczowe aspekty odgrywają główne role.
1.1 Jednostki przetwarzające: CPU i GPU
Procesor CPU obsługuje szeroki zakres zadań przetwarzania obrazu, od podstawowego filtrowania po złożone wnioskowanie oparte na uczeniu maszynowym. Kamerę o wysokiej rozdzielczości lub wysokim tempie klatek generuje duże objętości danych, nadmiernie obciążając procesor CPU. Wielordenne procesory CPU, takie jak Intel i9 lub AMD Threadripper, mogą dystrybuować zadania między rdzeniami w celu przetwarzania równoległego. Z drugiej strony, GPU rewolucjonizują systemy widzenia poprzez przyspieszanie obliczeń równoległych, zwłaszcza ważne dla zadań takich jak widzenie 3D i uczenie głębokie w jazdzie autonomicznej. Kamery zintegrowane z optymalizowanymi potokami GPU, takimi jak CUDA w GPU NVIDIA, przenoszą przetwarzanie z procesora CPU, co może potrójnić liczbę obsługiwanych kamer.
1.2 Pamięć, magazynowanie i We/Wy
Wystarczająca ilość pamięci RAM jest niezbędna do buforowania strumieni wideo i przetwarzanych danych. Kamera 4K pracująca z częstotliwością 30 klatek na sekundę generuje o nas 300 MB/s niekompresowanych danych, co powoduje wzrost zapotrzebowania na pamięć w konfiguracjach wielokamerowych. Dla kamer o wysokiej rozdzielczości należy przydzielić co najmniej 4–8 GB pamięci RAM na każdą kamerę. Przechowywanie danych z wysoką prędkością, np. za pomocą dysków SSD NVMe, oraz wydajne interfejsy wejścia/wyjścia, takie jak USB 3.2 i PCIe, są kluczowe dla pobierania i przechowywania danych. Starsze interfejsy mogą znacznie ograniczać skalowalność systemu.
2. Przemysłowego Specyfikacje kamery
Parametry przemysłowej kamery bezpośrednio wpływają na obciążenie systemu hosta, głównie poprzez następujące dwa kluczowe czynniki.
2.1 Rozdzielczość i częstotliwość klatek
Wyższa rozdzielczość i częstotliwość klatek oznaczają więcej danych do przetworzenia. Kamera 4K generuje cztery razy więcej pikseli niż kamera 1080p, co znacząco zwiększa wymagania dotyczące przetwarzania. Podobnie, kamera pracująca przy 120 FPS generuje cztery razy więcej danych niż kamera 30 FPS. W transmisjach sportowych stosuje się kamery o wysokiej rozdzielczości i częstotliwości klatek, które jednak nałożą ogromne obciążenie na hosta, wymagając potężnego sprzętu, aby uniknąć utraty jakości.
2.2 Kompresja i interfejs
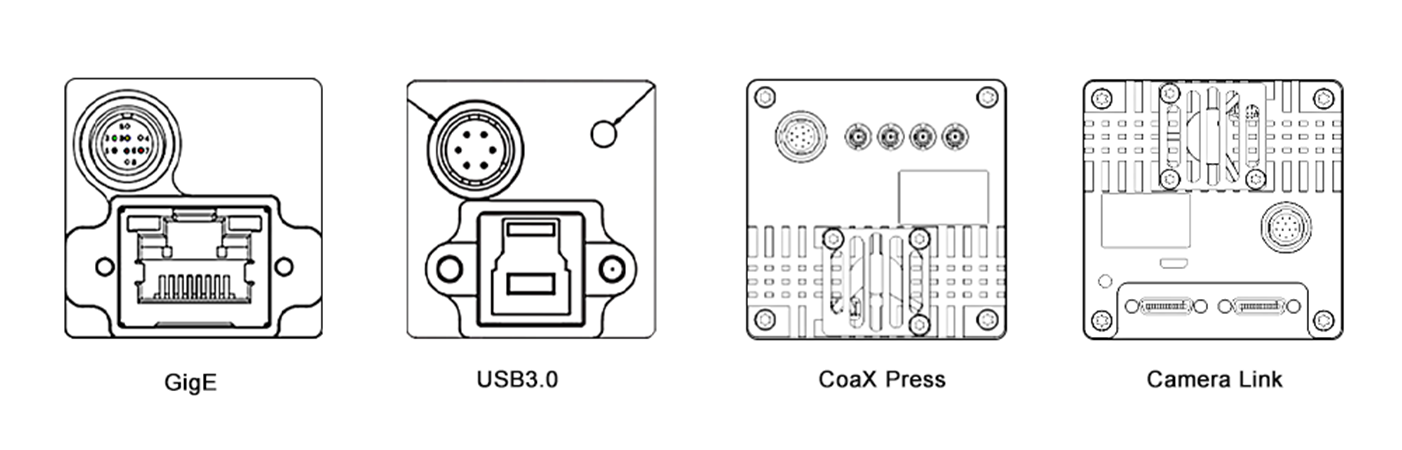
Wybór formatu kompresji wpływa na rozmiar danych i koszty przetwarzania. Skompresowane formaty, takie jak H.264, zmniejszają pasmo przepustowe, ale wymagają dekodowania na hoście. Nieskompresowane formaty oferują wyższą wierność, ale zużywają więcej zasobów. Ponadto typ interfejsu kamery jest kluczowy. Interfejsy wysokiej prędkości, takie jak GigE Vision i CoaXPress, umożliwiają efektywny transfer danych w konfiguracjach z wieloma kamerami, podczas gdy starsze interfejsy, takie jak USB 2.0, ograniczają skalowalność ze względu na ograniczone pasmo przepustowe.
3. Oprogramowanie i pipeline przetwarzania
Efektywność oprogramowania jest równie krytyczna, przy czym te dwa obszary są kluczowe dla wydajności systemu.
3.1 System Operacyjny i Narzędzia Oprogramowania
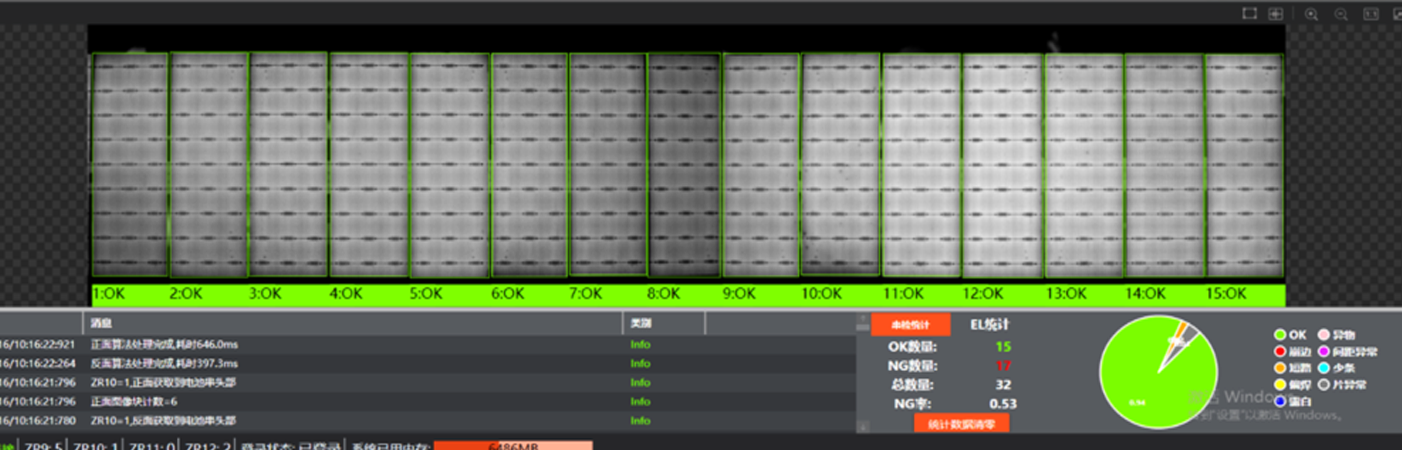
System operacyjny oraz jego sterowniki tworzą podstawę oprogramowania. Systemy operacyjne czasu rzeczywistego (RTOS) minimalizują opóźnienia, co jest idealne dla zastosowań takich jak kontrola robotów. Systemy oparte na Linuksie są popularne ze względu na wsparcie open-source. Zaoptymalizowane sterowniki poprawiają wydajność sprzętu. Oprogramowanie wizyjne i biblioteki, takie jak OpenCV, MATLAB oraz ramy do uczenia głębokiego, takie jak TensorFlow i PyTorch, różnią się w efektywności obliczeniowej. Na przykład, komputer hostujący model YOLO przyspieszony GPU może obsługiwać mniej kamer niż ten korzystający z podstawowego wykrywania krawędzi z powodu większej złożoności.
3.2 Wielowątkowość i Optymalizacja
Efektywne wielowątkowość i parallelizacja są kluczowe do maksymalizacji wydajności systemu. Wielowątkowość pozwala na jednoczesne wykonywanie zadań na rdzeniach CPU, podczas gdy parallelizacja wykorzystuje GPU do przetwarzania danych. Technologie takie jak OpenMP i CUDA zapewniają ramy dla implementacji. W systemie monitoringu z wieloma kamerami OpenMP może dystrybuować przetwarzanie sygnału z kamer między rdzenie CPU, a CUDA może przyspieszać analizę obrazu na GPU, co umożliwia obsługa większej liczby kamer.
4. Wymagania aplikacyjne
Złożoność zadania wizyjnego determinuje alokację zasobów, przy czym czas rzeczywisty i złożoność przetwarzania są głównymi czynnikami decyzyjnymi.
4.1 Przetwarzanie w czasie rzeczywistym kontra offline
Aplikacje w czasie rzeczywistym, takie jak jazda autonomiczna i automatyzacja przemysłowa, wymagają natychmiastowego przetwarzania z niskim opóźnieniem, ograniczając liczbę kamer, które host może obsługiwać. Przetwarzanie offline, takie jak analiza partii wideo, może obsłużyć więcej kamer, ale daje opóźnione wyniki.
4.2 Złożoność przetwarzania
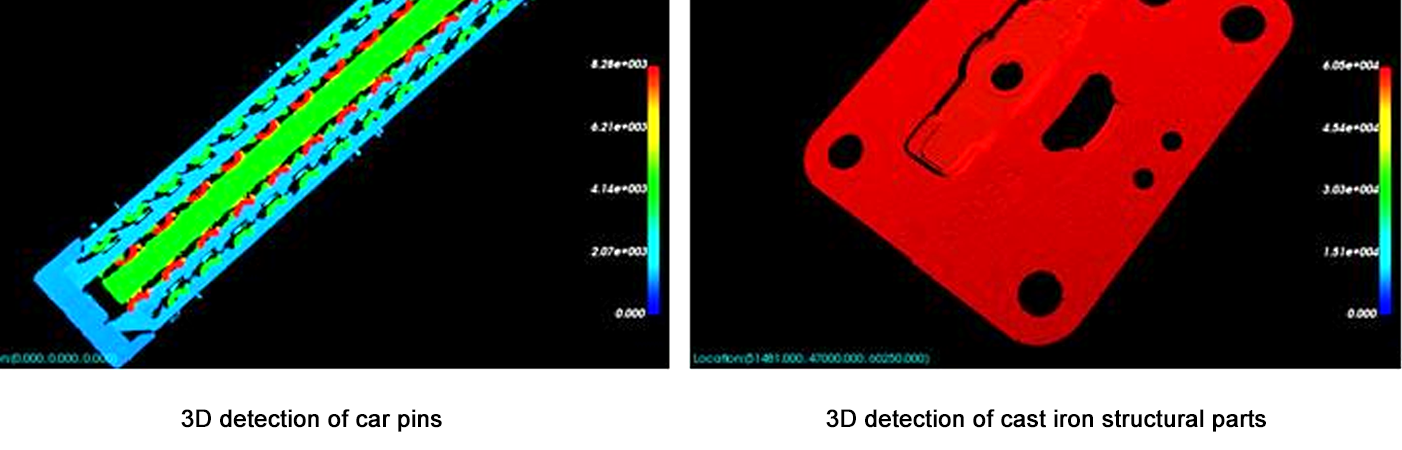
Proste zadania, takie jak wykrywanie ruchu, nakładają niski obciążenie obliczeniowe, pozwalając hostowi na obsługuje większej liczby kamer. Złożone zadania, takie jak rekonstrukcja 3D lub zaawansowane rozpoznawanie twarzy, wymagają znacznych zasobów, co redukuje liczbę obsługiwanych kamer. Na przykład, host może obsługiwać 10 kamer do wykrywania ruchu, ale tylko 3 do estymacji głębokości 3D w czasie rzeczywistym.
5. Ramy Estymacji
Użyj następujących kroków, aby oszacować pojemność kamery:
Zdefiniuj Parametry Kamery: Rozdzielczość, częstotliwość klatek, kompresja i interfejs.
Oblicz Przepustowość Danych: Nieskompresowany Przepływ Danych = Rozdzielczość × Częstotliwość Klatek × Głębokość Bitowa / 8 (np., 1080p przy 30 FPS = 1920×1080×30×24 / 8 = ~1,4 GB/s).
Oceń Limity Sprzętu: Upewnij się, że moc przetwarzania CPU/GPU ≥ całkowita przepustowość danych × współczynnik obciążenia przetwarzania (2–5× dla złożonych zadań).
Test z prototypami: Użyj narzędzi do porównywania (np., Intel VTune, NVIDIA Nsight), aby zmierzyć zużycie zasobów dla pojedynczej kamery, a następnie skaluj liniowo (z dostosowaniami dla zysków/strat z równoległego wykonywania).
Podsumowanie
Liczba kamer, które może obsługiwać host w systemie wizyjnym, nie jest stałą wartością, lecz wynika z równowagi między możliwościami sprzętowymi, specyfikacją kamer, optymalizacją oprogramowania oraz złożonością zadania. W przypadku większości systemów najbardziej niezawodnym podejściem jest rozpoczęcie od prototypu i stopniowe zwiększanie liczby kamer przy jednoczesnym monitorowaniu wykorzystania zasobów. W miarę jak sprzęt (np. szybsze jednostki GPU, akceleratory AI) oraz oprogramowanie (np. struktury obliczeń brzegowych) rozwijają się w szybkim tempie, zdolność obsługi większej liczby kamer przy wyższej wydajności będzie nadal rosła. Ten rozwój umożliwi tworzenie bardziej zaawansowanych i skalowalnych systemów wizyjnych rozwiązania , otwierając nowe możliwości w różnych branżach — od opieki zdrowotnej i transportu po bezpieczeństwo i rozrywkę.
Artykuł ten dostarcza podstawowego zrozumienia dla architektów systemowych i inżynierów, podkreślając konieczność dostosowanego testowania i optymalizacji w celu spełnienia wymagań konkretnych aplikacji. Przez staranne uwzględnienie wszystkich czynników można zaprojektować systemy wizyjne, które są zarówno wydajne, jak i zdolne do radzenia sobie z coraz większymi wymaganiami nowoczesnych aplikacji.