EN
ระบบวิชั่นหนึ่งสามารถรองรับกล้องอุตสาหกรรมได้กี่ตัวในระบบ?
ในระบบวิชั่นสมัยใหม่ การกำหนดจำนวนกล้องที่โฮสต์เดี่ยว (เช่น คอมพิวเตอร์หรือเซิร์ฟเวอร์) สามารถรองรับได้เป็นคำถามสำคัญสำหรับการออกแบบระบบ ความสามารถในการขยาย และการเพิ่มประสิทธิภาพต้นทุน คำตอบขึ้นอยู่กับปัจจัยหลายประการที่เกี่ยวข้องกัน เช่น ความสามารถของฮาร์ดแวร์ ความมีประสิทธิภาพของซอฟต์แวร์ ข้อมูลจำเพาะของกล้องอุตสาหกรรม และข้อกำหนดของการใช้งาน บทความนี้จะสำรวจตัวแปรสำคัญเหล่านี้และนำเสนอกรอบแนวคิดสำหรับการประเมินศักยภาพของกล้องในระบบวิชั่น
1. องค์ประกอบฮาร์ดแวร์และการส่งผลกระทบ
ฮาร์ดแวร์ของโฮสต์เป็นรากฐานของการสนับสนุนกล้อง โดยมีสองด้านหลักที่มีบทบาทสำคัญ
1.1 หน่วยประมวลผล: CPU และ GPU
หน่วยประมวลผลกลาง (CPU) ดูแลงานประมวลผลภาพหลากหลายตั้งแต่งานกรองพื้นฐานไปจนถึงการอนุมานการเรียนรู้ของเครื่องที่ซับซ้อน การใช้งานกล้องความละเอียดสูงหรือเฟรมเรตสูงจะสร้างปริมาณข้อมูลขนาดใหญ่ ส่งผลกระทบต่อ CPU หน่วยประมวลผลหลายแกน เช่น Intel i9 หรือ AMD Threadripper สามารถกระจายงานไปยังแกนต่างๆ เพื่อการประมวลผลแบบขนาน ในทางกลับกัน GPU ได้ปฏิวัติระบบวิชั่นโดยการเร่งการคำนวณแบบขนาน โดยเฉพาะอย่างยิ่งในงานเช่น วิชั่น 3D และการเรียนรู้ลึกสำหรับรถยนต์ไร้คนขับ การใช้งานกล้องที่บูรณาการกับท่อส่งข้อมูลที่ปรับให้เหมาะสมสำหรับ GPU เช่น CUDA ใน NVIDIA GPUs จะลดภาระจาก CPU และอาจเพิ่มจำนวนกล้องที่รองรับได้เป็นสามเท่า
1.2 พื้นที่เก็บข้อมูล หน่วยความจำ และ I/O
RAM ที่เพียงพอเป็นสิ่งจำเป็นอย่างยิ่งสำหรับการจัดเก็บข้อมูลวิดีโอและข้อมูลที่ผ่านการประมวลผลชั่วคราว กล้องความละเอียด 4K ที่ถ่ายภาพด้วยอัตราเฟรม 30 FPS จะสร้าง เกี่ยวกับ ข้อมูลแบบไม่บีบอัดจำนวน 300 MB/วินาที ซึ่งทำให้ความต้องการหน่วยความจำเพิ่มสูงขึ้นอย่างมากในระบบที่ใช้กล้องหลายตัว สำหรับกล้องความละเอียดสูง ควรจัดสรร RAM อย่างน้อย 4–8 GB ต่อกล้อง ที่เก็บข้อมูลความเร็วสูง เช่น NVMe SSD และอินเทอร์เฟซการรับส่งข้อมูลที่มีประสิทธิภาพสูง เช่น USB 3.2 และ PCIe มีความสำคัญอย่างยิ่งต่อการรับเข้าและการจัดเก็บข้อมูล อินเทอร์เฟซรุ่นเก่าอาจจำกัดความสามารถในการขยายระบบได้อย่างรุนแรง
2. อุตสาหกรรม ข้อมูลจำเพาะของกล้อง
พารามิเตอร์ของกล้องอุตสาหกรรมมีอิทธิพลโดยตรงต่อบรรทุกของระบบโฮสต์ โดยมีปัจจัยหลักสองประการดังนี้
2.1 ความละเอียดและความถี่ของเฟรม
ความละเอียดสูงและอัตราเฟรมที่มากขึ้นหมายถึงข้อมูลที่ต้องประมวลผลมากขึ้น เครื่องกล้องความละเอียด 4K จะสร้างพิกเซลได้มากกว่ากล้องความละเอียด 1080p สี่เท่า ซึ่งเพิ่มความต้องการในการประมวลผลอย่างมาก เช่นเดียวกัน กล้องที่มีอัตราเฟรม 120 FPS จะสร้างข้อมูลมากกว่ากล้อง 30 FPS สี่เท่า ในงานถ่ายทอดสดกีฬา มักใช้กล้องที่มีความละเอียดสูงและอัตราเฟรมสูง แต่จะทำให้มีภาระหนักมากสำหรับระบบโฮสต์ จำเป็นต้องใช้ฮาร์ดแวร์ที่ทรงพลังเพื่อหลีกเลี่ยงการสูญเสียคุณภาพ
2.2 การบีบอัดและการเชื่อมต่อ
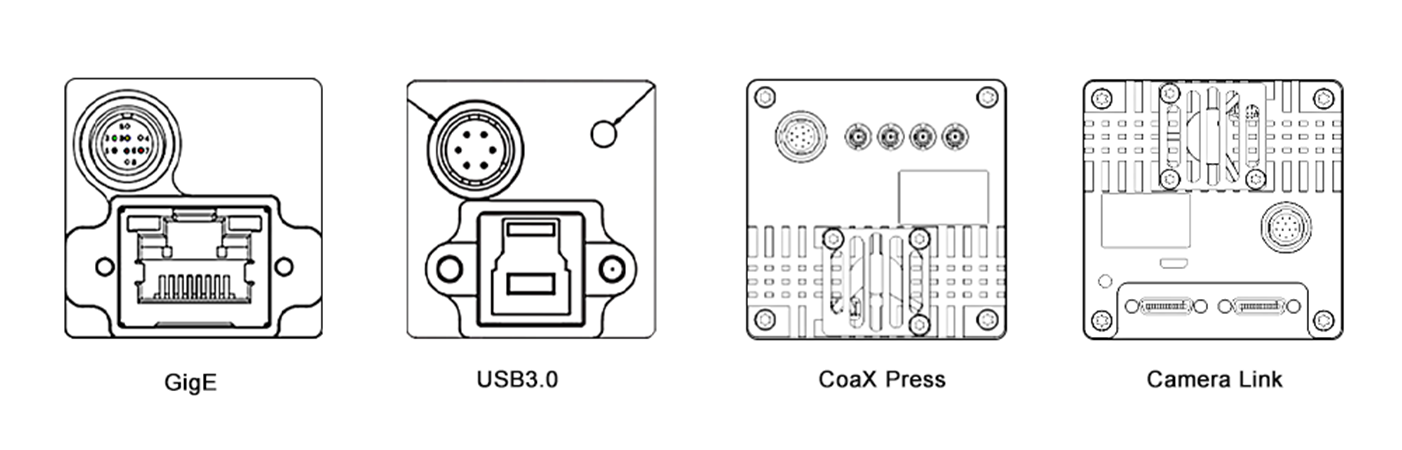
การเลือกฟอร์แมตการบีบอัดส่งผลกระทบต่อขนาดของข้อมูลและความซับซ้อนของการประมวลผล ฟอร์แมตที่ถูกบีบอัด เช่น H.264 ช่วยลดแบนด์วิดท์ แต่จำเป็นต้องถอดรหัสบนระบบโฮสต์ ฟอร์แมตที่ไม่ถูกบีบอัดให้คุณภาพที่สูงกว่า แต่ใช้ทรัพยากรมากกว่า นอกจากนี้ประเภทของการเชื่อมต่อของกล้องมีความสำคัญ การเชื่อมต่อความเร็วสูง เช่น GigE Vision และ CoaXPress ช่วยให้การโอนถ่ายข้อมูลมีประสิทธิภาพในกรณีที่ใช้งานกล้องหลายตัว ในขณะที่การเชื่อมต่อแบบเก่า เช่น USB 2.0 จะจำกัดความสามารถในการขยายเพราะแบนด์วิดท์ที่จำกัด
3. ซอฟต์แวร์และกระบวนการประมวลผล
ประสิทธิภาพของซอฟต์แวร์มีความสำคัญเท่าเทียมกัน โดยสองพื้นที่นี้เป็นปัจจัยหลักสำหรับประสิทธิภาพของระบบ
3.1 ระบบปฏิบัติการและเครื่องมือซอฟต์แวร์
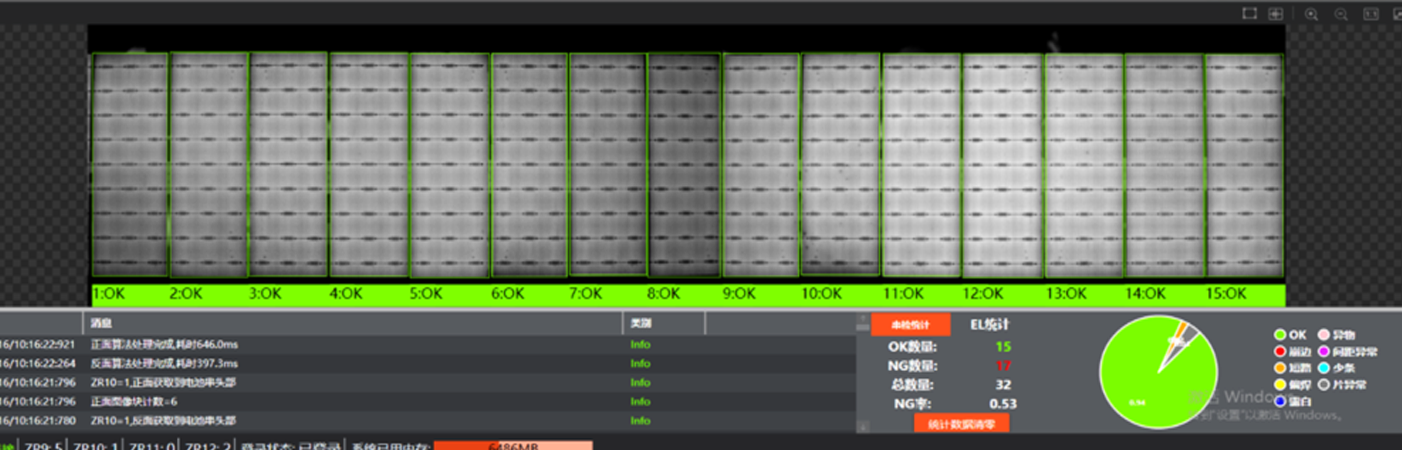
ระบบปฏิบัติการและการ์ดไดรเวอร์เป็นรากฐานของซอฟต์แวร์ ระบบปฏิบัติการแบบเรียลไทม์ (RTOS) ช่วยลดความหน่วง เหมาะสมสำหรับแอปพลิเคชันเช่น การควบคุมหุ่นยนต์ ระบบ Linux เป็นที่นิยมเนื่องจากมีการสนับสนุนแบบโอเพนซอร์ส ไดรเวอร์ที่ปรับแต่งแล้วช่วยเพิ่มประสิทธิภาพของฮาร์ดแวร์ ซอฟต์แวร์วิชั่นและไลบรารี เช่น OpenCV, MATLAB และเฟรมเวิร์กการเรียนรู้เชิงลึกอย่าง TensorFlow และ PyTorch มีประสิทธิภาพในการคำนวณแตกต่างกัน ตัวอย่างเช่น โฮสต์ที่ทำงานโดยใช้โมเดล YOLO แบบ GPU-accelerated อาจรองรับกล้องน้อยกว่าเมื่อเทียบกับการใช้การตรวจจับขอบพื้นฐาน เนื่องจากความซับซ้อนที่มากขึ้น
3.2 การทำงานหลายเธรดและการปรับแต่ง
การใช้งานหลายเส้นทาง (multithreading) และการประมวลผลขนาน (parallelization) อย่างมีประสิทธิภาพเป็นสิ่งสำคัญในการเพิ่มประสิทธิภาพของระบบ การประมวลผลแบบหลายเส้นทางช่วยให้สามารถทำงานได้อย่างพร้อมกันบนแกนซีพียู ในขณะที่การประมวลผลขนานใช้จีพียูสำหรับการประมวลผลข้อมูล เทคโนโลยี เช่น OpenMP และ CUDA มอบกรอบการทำงานสำหรับการนำไปใช้งาน ในระบบเฝ้าระวังด้วยกล้องหลายตัว OpenMP สามารถกระจายการประมวลผลสัญญาณจากกล้องไปยังแกนซีพียู และ CUDA สามารถเร่งการวิเคราะห์ภาพบนจีพียู ทำให้สามารถรองรับกล้องได้มากขึ้น
4. ข้อกำหนดของแอปพลิเคชัน
ความซับซ้อนของการทำงานด้านวิชั่นจะกำหนดการจัดสรรทรัพยากร โดยมีความเรียลไทม์และความซับซ้อนของการประมวลผลเป็นตัวแปรหลัก
4.1 การประมวลผลแบบเรียลไทม์และแบบออฟไลน์
แอปพลิเคชันแบบเรียลไทม์ เช่น การขับขี่อัตโนมัติและการอัตโนมัติในอุตสาหกรรม ต้องการการประมวลผลทันทีด้วยความหน่วงต่ำ ส่งผลให้จำกัดจำนวนกล้องที่โฮสต์สามารถรองรับได้ การประมวลผลแบบออฟไลน์ เช่น การวิเคราะห์วิดีโอบาทช์ สามารถรองรับกล้องได้มากกว่าแต่มีผลลัพธ์ที่ล่าช้า
4.2 ความซับซ้อนของการประมวลผล
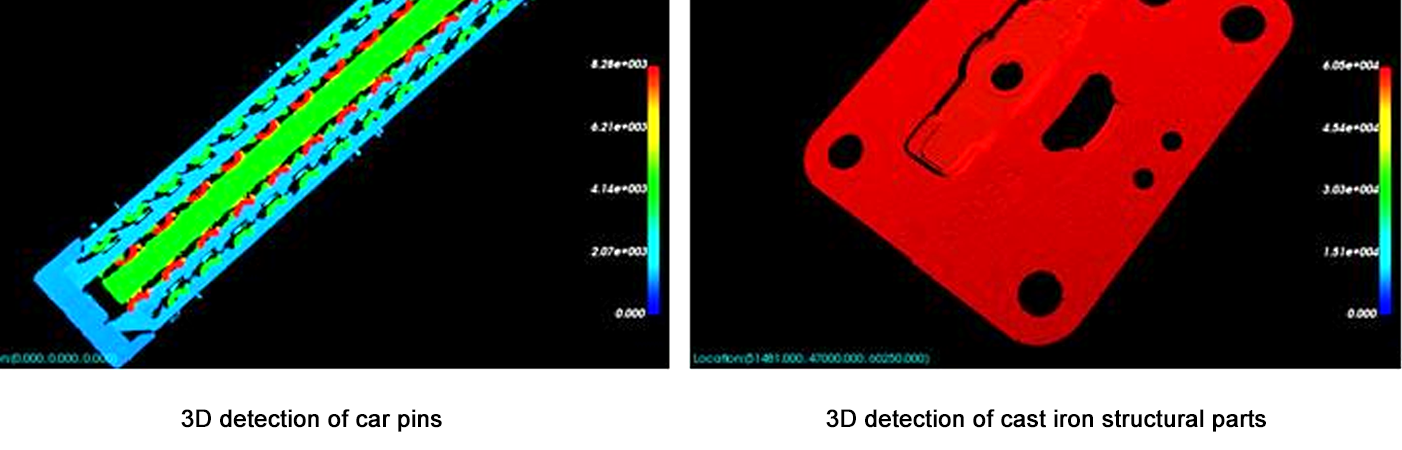
งานง่ายๆ เช่น การตรวจจับการเคลื่อนที่สร้างภาระการคำนวณต่ำ ทำให้โฮสต์สามารถรองรับกล้องได้มากขึ้น งานที่ซับซ้อน เช่น การสร้างแบบจำลอง 3D หรือการจำแนกใบหน้าขั้นสูงต้องใช้ทรัพยากรจำนวนมาก ลดจำนวนกล้องที่รองรับได้ ตัวอย่างเช่น โฮสต์อาจรองรับกล้อง 10 ตัวสำหรับการตรวจจับการเคลื่อนที่ แต่รองรับเพียง 3 ตัวสำหรับการประมาณค่าความลึก 3D ในเวลาจริง
5. กรอบการทำงานในการประมาณค่า
ใช้ขั้นตอนดังต่อไปนี้เพื่อประเมินศักยภาพของกล้อง:
กำหนดพารามิเตอร์ของกล้อง: ความละเอียด อัตราเฟรม การบีบอัด และอินเทอร์เฟซ
คำนวณปริมาณข้อมูลที่ผ่านเข้า-ออก: อัตราข้อมูลที่ไม่ถูกบีบอัด = ความละเอียด × อัตราเฟรม × ความลึกของบิต / 8 (ตัวอย่างเช่น 1080p ที่ 30 FPS = 1920×1080×30×24 / 8 = ~1.4 GB/s).
ประเมินข้อจำกัดของฮาร์ดแวร์: ตรวจสอบให้แน่ใจว่าพลังการประมวลผลของ CPU/GPU ≥ ปริมาณข้อมูลทั้งหมดที่ผ่านเข้า-ออก × ปัจจัยภาระการประมวลผล (2–5× สำหรับงานที่ซับซ้อน)
ทดสอบด้วยต้นแบบ: ใช้เครื่องมือเปรียบเทียบมาตรฐาน (เช่น Intel VTune, NVIDIA Nsight) เพื่อวัดการใช้งานทรัพยากรสำหรับกล้องเดี่ยว จากนั้นปรับขยายแบบเส้นตรง (พร้อมปรับตามผลได้หรือเสียจากการทำงานขนาน)
บทสรุป
จำนวนกล้องที่โฮสต์สามารถรองรับได้ในระบบวิชันนั้นไม่ใช่ค่าคงที่ แต่เป็นการสมดุลระหว่างขีดความสามารถของฮาร์ดแวร์ ข้อกำหนดเฉพาะของกล้อง การปรับแต่งซอฟต์แวร์ และความซับซ้อนของงาน สำหรับระบบทั่วไปแล้ว แนวทางที่เชื่อถือได้มากที่สุดคือเริ่มต้นด้วยต้นแบบ (prototype) แล้วค่อยๆ ขยายขอบเขตขึ้นอย่างค่อยเป็นค่อยไป พร้อมติดตามการใช้ทรัพยากรอย่างใกล้ชิด ทั้งนี้ เนื่องจากฮาร์ดแวร์ (เช่น GPU ที่เร็วขึ้น หรือหน่วยเร่งปัญญาประดิษฐ์) และซอฟต์แวร์ (เช่น กรอบโครงงานการประมวลผลแบบเอจคอมพิวติ้ง) ยังคงพัฒนาอย่างรวดเร็ว ความสามารถในการรองรับกล้องจำนวนมากขึ้นพร้อมประสิทธิภาพที่สูงขึ้นจึงจะเพิ่มขึ้นอย่างต่อเนื่อง การพัฒนานี้จะส่งเสริมให้เกิดระบบวิชันที่ซับซ้อนและปรับขนาดได้ดียิ่งขึ้น โซลูชัน เปิดโอกาสใหม่ๆ ให้กับหลากหลายอุตสาหกรรม ตั้งแต่ภาคสุขภาพและการขนส่ง ไปจนถึงความมั่นคงปลอดภัยและความบันเทิง
บทความนี้ให้ความเข้าใจพื้นฐานสำหรับสถาปนิกระบบและวิศวกร โดยเน้นถึงความจำเป็นของการทดสอบและการปรับแต่งที่เหมาะสมเพื่อตอบสนองต่อความต้องการเฉพาะของแอปพลิเคชัน ด้วยการพิจารณาอย่างรอบคอบเกี่ยวกับปัจจัยทั้งหมดที่เกี่ยวข้อง สามารถออกแบบระบบวิชั่นที่มีประสิทธิภาพและสามารถจัดการกับความต้องการที่เพิ่มขึ้นเรื่อย ๆ ของแอปพลิเคชันสมัยใหม่ได้